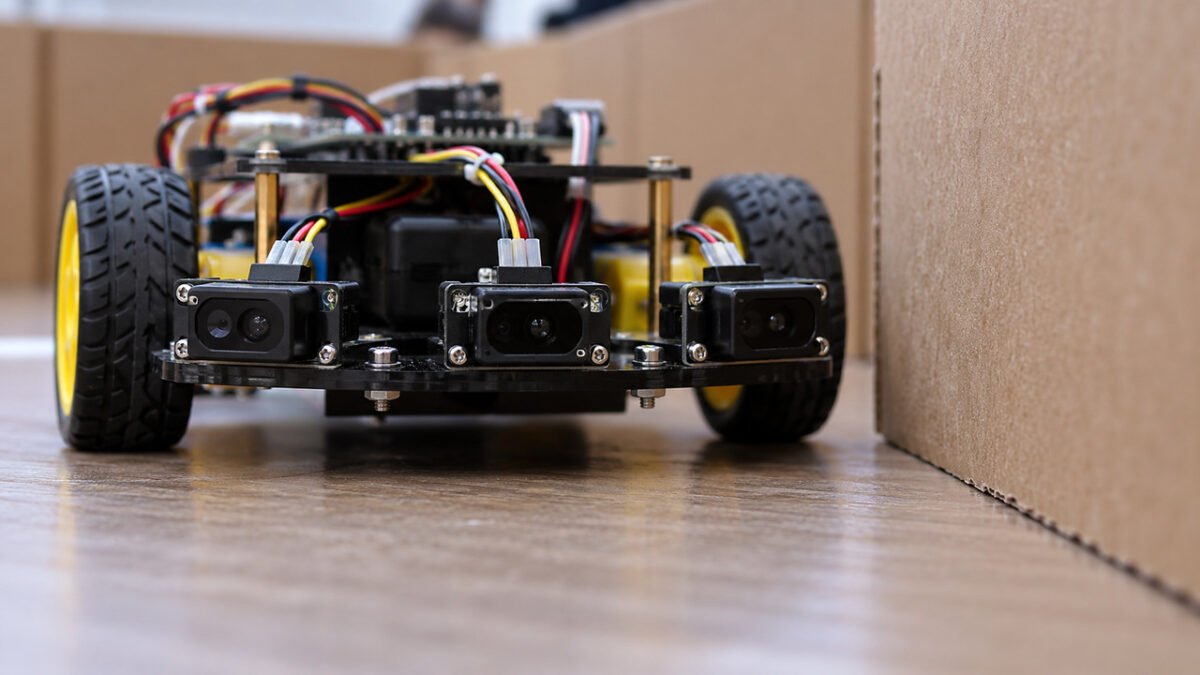
Um grupo de universitários do Rio Grande do Norte desenvolveu um robô autônomo inspirado em um timbu, capaz de navegar por labirintos utilizando três sensores a laser. Divulgado em outubro de 2026, o projeto teve seu código-fonte e o modelo tridimensional do chassi publicados gratuitamente, permitindo que outros estudantes examinem a máquina, reproduzam a estrutura e busquem aprimoramentos.
O projeto e a inspiração animal
Thiago Freire Cavalcante, Renê Garmatter Neto de Araujo e Mariana Jamile dos Santos Ferreira integram a iniciativa ProtoPET, vinculada ao Programa de Educação Tutorial de Ciência da Computação da Universidade Federal do Rio Grande do Norte. A escolha do timbu como mascote do programa definiu o nome e a estética do TimBot, unindo a identidade do grupo ao desafio técnico de guiar o equipamento por locais desconhecidos.
A utilização de labirintos funciona como um teste prático de tomadas de decisão sem a necessidade de recorrer a estruturas industriais. A cada trecho, a máquina precisa associar as leituras captadas pelos sensores ao seu próprio deslocamento. Erros de alinhamento ou leituras imprecisas podem gerar giros excessivos ou colisões, transformando conceitos teóricos de eletrônica e programação em consequências físicas visíveis.
Como funciona a navegação por laser
O equipamento opera com um microcontrolador ESP32-S3 e três sensores a laser posicionados na dianteira em diferentes ângulos para mensurar distâncias até eventuais barreiras. Juntas, as informações avaliam o espaço frontal e lateral, facilitando a escolha de rotas livres e a identificação de becos sem saída. Cabe ressaltar que os componentes não mapeiam o ambiente inteiro previamente, fornecendo apenas dados locais para cada movimento.
O programa interno processa tais sinais e comanda as rodas para manobras de avanço, recuo ou curvas. Ajustes minuciosos na velocidade dos motores ou no encaixe das peças influenciam diretamente o desempenho. Desse modo, as instruções escritas ganham clareza ao produzirem ações observáveis no piso, passíveis de correção imediata quando falham.
Desafios de calibração e montagem
Conforme divulgado pela instituição de ensino, o desenvolvimento esbarrou em dificuldades ligadas à calibração, alimentação elétrica e locomoção. A calibração serve para alinhar as medições obtidas com a realidade física do espaço. Além disso, a energia elétrica precisa ser distribuída de maneira estável para alimentar o controlador e os demais componentes enquanto os motores entram em funcionamento.
O chassi impresso em três dimensões acomoda as peças, mas o design interfere diretamente no equilíbrio durante as curvas e no posicionamento dos sensores. Os criadores precisaram sincronizar os ajustes físicos e lógicos, visto que uma boa estrutura física não compensa falhas no algoritmo de navegação.
Autonomia e acesso livre ao projeto
Ao detectar um bloqueio frontal, o dispositivo verifica as opções laterais e, se o caminho estiver totalmente vedado, aciona o recuo para testar outra direção. O comportamento autônomo baseia-se na execução de regras rigorosamente programadas e testadas pela equipe, sem depender de intervenções humanas diretas a cada curva.
Para incentivar o aprendizado de sistemas embarcados, os estudantes disponibilizaram os arquivos completos no GitHub. A iniciativa promove a colaboração e a análise crítica, permitindo que outras turmas testem modificações, alterem a disposição dos sensores e enfrentem novos desafios práticos em suas próprias bancadas.
What do you feel about this post?

Like

Love

Happy

Haha

Sad