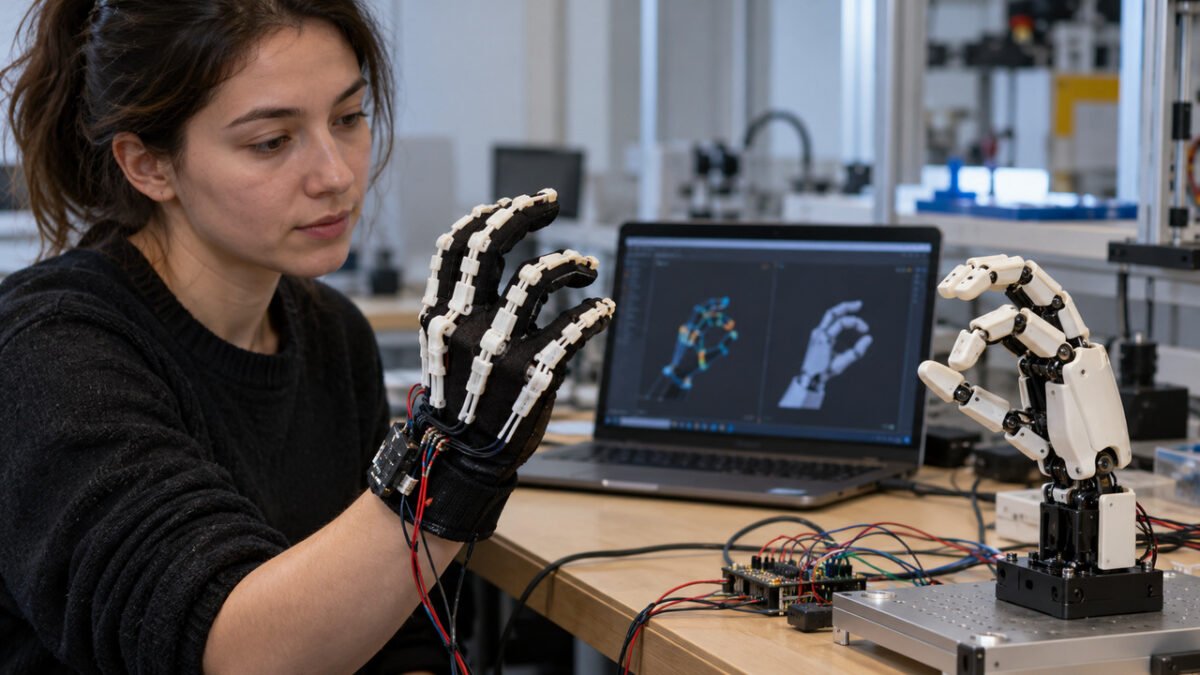
Pesquisadores do MIT e da Universidade de Tianjin revelaram em outubro de 2026 uma ferramenta inovadora chamada X-Hinges, capaz de transformar objetos comuns em dispositivos interativos diretamente durante o processo de fabricação. Em vez de colar sensores em peças prontas, a tecnologia incorpora a capacidade de detecção na própria estrutura gerada por impressoras 3D. Os testes iniciais incluíram um pequeno abajur com visual de origami que altera o brilho ao ser apertado e uma luva que registra a flexão dos dedos para comandar uma mão robótica.
Como o abajur percebe o toque? O funcionamento do X-Hinges baseia-se na combinação de materiais com diferentes propriedades em uma única estrutura impressa. Algumas regiões deformam sob pressão, enquanto caminhos elétricos embutidos registram essas alterações. Dependendo da geometria escolhida, o sistema consegue acompanhar deformações em até três eixos. No caso do abajur, o aperto é interpretado pela estrutura, que aciona uma resposta programada de iluminação. O mecanismo mede uma mudança física específica, embora não compreenda a intenção de quem o manipula.
O que muda na impressão de uma peça? O fluxo de trabalho exige que o projetista defina áreas que atuarão como articulações e rotas elétricas. A ferramenta auxilia na tradução dessas escolhas para a impressão com múltiplos materiais. Desenho mecânico e leitura eletrônica deixam de ser etapas isoladas e passam a ser planejadas em conjunto. A geometria dita o tipo de deformação captada. Embora detectar movimentos em vários eixos amplie as aplicações, o desafio de interpretar os sinais gerados também cresce.
Como a luva controla uma mão robótica? Articulações integradas na luva impressa acompanham os movimentos dos dedos do usuário, transmitindo os dados captados para que uma mão robótica espelhe os gestos. A demonstração comprova a conversão de movimentos humanos em comandos digitais. Além disso, a apresentação revelou um protótipo capaz de reconhecer objetos colocados sobre sua superfície por meio de pistas táteis, evidenciando a versatilidade de inserir a percepção de deformações diretamente no desenho de itens impressos.
Por que a calibração é um obstáculo? Apesar das vantagens, a produção em série esbarra em barreiras técnicas. Dois objetos gerados a partir do mesmo arquivo digital podem apresentar pequenas divergências em espessura, comportamento mecânico e condutividade. Essas variações fazem com que sinais idênticos mudem de uma peça para outra. Como o software pode interpretar qualquer alteração como um comando diferente, a consistência da resposta é comprometida. A calibração individual de cada lote ou protótipo torna-se obrigatória para relacionar sinais a movimentos conhecidos, limitando, por enquanto, a fabricação em larga escala.
What do you feel about this post?

Like

Love

Happy

Haha

Sad